移动机器人避障性能测试
旗下实验室资质

CMA资质认定
中国计量认证
CNAS认可
国家实验室认可
AAA诚信
3A诚信单位
ISO资质
拥有ISO资质认证
专利证书
众多专利证书
会员理事单位
理事单位
技术概述
移动机器人避障性能测试是指通过标准化的试验环境、规范的测试流程和精确的测量手段,对移动机器人在自主移动过程中感知障碍物、决策规划路径并及时规避碰撞的综合能力进行量化评估的检测活动。避障性能是衡量移动机器人安全性与智能化水平的核心指标之一,直接关系到机器人本体、周边设备以及现场人员的安全,因此无论是产品研发阶段的验证,还是量产出厂前的质量把关,避障性能测试都是不可或缺的关键环节。
移动机器人的避障能力依赖于其感知系统、决策系统与运动控制系统的协同工作。感知层通常由激光雷达、超声波传感器、视觉相机、毫米波雷达、红外传感器、防撞条等多种传感装置构成,不同传感器在探测距离、角度覆盖、材质适应性等方面各有优劣;决策层负责对感知数据进行融合处理,生成绕行或制停指令;执行层则通过驱动系统完成减速、停止、绕行等动作。移动机器人避障性能测试正是围绕“感知—决策—执行”这一完整链路展开的系统性验证。
从技术发展的角度看,随着AGV、AMR、服务机器人、巡检机器人、配送机器人等产品在各行业的规模化落地,机器人运行环境日趋复杂,人机混场作业场景越来越普遍,对避障性能的要求也不断提高。目前国内外已发布多项与机器人安全及性能评估相关的标准,如ISO 13482、GB/T 36530、GB/T 38124等,这些标准为移动机器人避障性能测试提供了重要的方法参考和判定依据。第三方检测机构依据相关标准并结合产品特性制定测试方案,能够客观、公正地评价机器人的避障水平,帮助企业发现设计缺陷、提升产品竞争力,并为产品验收、招投标、市场准入等提供技术支撑。
检测样品
移动机器人避障性能测试的检测样品范围较为广泛,凡具备自主移动能力并需要执行避障功能的机器人产品均可作为检测对象。送检样品应处于正常可运行状态,配套的传感系统、导航系统、控制系统应安装完整并完成标定,同时需提供操作说明或遥控装置以便测试人员开展试验。常见的检测样品包括以下几类:
- 自动导引车(AGV)与自主移动机器人(AMR),广泛应用于工厂车间、仓储物流场景的搬运类移动机器人;
- 商用清洁机器人,如洗地机器人、扫地机器人、尘推机器人等;
- 配送服务机器人,如酒店送物机器人、餐厅送餐机器人、楼宇配送机器人等;
- 安防巡检机器人,包括室外轮式巡检机器人、轨道式巡检机器人等;
- 叉车式移动机器人与无人叉车,涉及载荷状态下的避障能力验证;
- 家用服务机器人、教育娱乐机器人、陪护机器人等消费类移动机器人;
- 特种移动机器人,如防爆巡检机器人、农业植保机器人、检测勘测机器人等。
送检时建议同时提供样机的技术参数资料,包括外形尺寸、最大运行速度、制动方式、传感器配置清单、安全保护等级等信息,以便检测机构针对性地设计避障测试工况,确保测试条件与产品实际使用场景相匹配。
检测项目
移动机器人避障性能测试的检测项目需要覆盖静态障碍物、动态障碍物、特殊材质障碍物以及不同运行工况等多种情形,全面考察机器人的感知灵敏度、响应速度与规避有效性。典型的检测项目如下:
- 静态障碍物避障测试:评估机器人对固定放置障碍物的识别与绕行能力;
- 动态障碍物避障测试:模拟行人或移动设备穿越机器人行进路线,考核其实时避让能力;
- 最小避障距离测试:测定机器人在不同速度下能够安全避开障碍物的最小距离;
- 制动距离测试:测量机器人检测到障碍物后从触发到完全停止所经过的距离;
- 避障响应时间测试:量化从障碍物出现到机器人执行规避动作之间的时间延迟;
- 避障成功率测试:在规定次数的重复试验中统计成功避障的比例;
- 不同材质障碍物识别测试:针对透明玻璃、镜面物体、黑色吸光物体、软性织物等难识别材质进行专项验证;
- 不同尺寸与形状障碍物测试:包括细杆状、薄片状、低矮状等极限尺寸障碍物的检出能力验证;
- 不同速度等级避障测试:在低速、中速、高速及最大速度下分别验证避障性能;
- 复杂环境避障测试:在多障碍物密集布局、狭窄通道、转角等复杂场景下进行综合考核;
- 坡道及地面条件变化下的避障测试:评估坡度、地面材质变化对避障能力的影响;
- 光照与环境适应性避障测试:考察强光、暗光、粉尘等环境干扰条件下的避障表现;
- 紧急停止与防撞保护测试:验证接触式防撞条、急停按钮等后备保护机制的有效性;
- 避障后路径恢复能力测试:考核机器人绕行完成后返回原规划路径的准确性。
检测机构通常会根据产品的类型、应用场景及客户委托要求,从上述项目中选取适用的组合形成测试方案,也可依据企业标准或双方确认的技术协议增设定制化测试项目。
检测方法
移动机器人避障性能测试一般在专用的试验场地内进行,场地应平整、光照可控,并能够按照测试方案布置各类标准障碍物。测试前,检测人员首先对样机进行状态确认与参数记录,包括外观检查、传感器功能自检、初始位置标定等,确保样机处于正常工作状态。
静态障碍物测试是最基础的方法。检测人员在机器人规划路径上按照规定间距放置标准障碍物试块,障碍物的尺寸、材质、摆放角度依据测试方案确定,随后启动机器人沿路径行驶,观察并记录其能否在接触前及时减速、停止或绕行。每一工况通常重复执行多次,以统计避障成功率并观察性能的一致性。
动态障碍物测试用于模拟真实人机共存场景。测试中由人员或可移动目标装置以规定的速度和角度穿越机器人行驶路线,考核机器人对移动目标的预判与避让能力。试验会设置正面接近、侧面切入、突然出现等多种典型工况,全面覆盖实际使用中可能出现的危险情形。
在制动距离与响应时间的测量中,采用高速摄像、光学测量等手段精确捕捉障碍物出现的时刻、机器人开始减速的时刻以及完全停止的位置,通过数据分析得出响应时间、制动距离等关键量化指标,并与产品宣称值或标准限值进行比对。对于特殊材质障碍物测试,则选用玻璃板、镜面板、黑色海绵、细杆等代表性物体,逐一验证传感器系统在不利反射条件下的探测能力。
全部测试完成后,检测人员对原始数据进行整理、计算与判定,对未通过项进行复测确认,最终形成完整的测试记录与结论,为委托方提供客观、可追溯的测试结果。
检测仪器
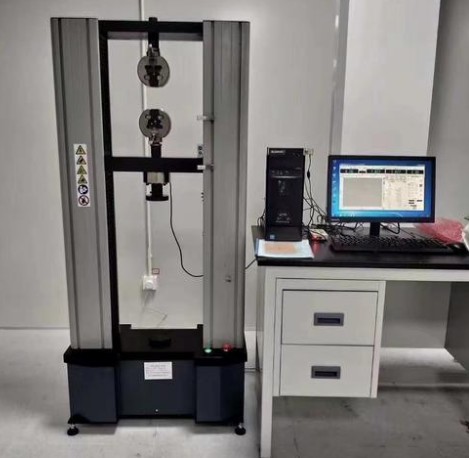
移动机器人避障性能测试需要依赖多种精密仪器与专用试验装置,以保证测量结果的准确性与可重复性。常用的检测仪器设备包括:
- 激光测距仪与激光跟踪仪:用于精确测量障碍物距离、制动距离及机器人位移轨迹;
- 光学运动捕捉系统:对机器人的位姿、速度、加速度进行高精度动态追踪;
- 高速摄像机:捕捉避障过程中的瞬态动作,用于响应时间与动作时序分析;
- 标准障碍物试块组:涵盖不同尺寸、形状、颜色与材质(含透明、镜面、黑色吸光材质)的试验障碍物;
- 数字照度计:用于测试环境光照度的测量与调控,保障光照条件的可控与一致;
- 数字声级计:记录机器人报警提示音的声压级,验证声光警示功能;
- 非接触式转速表与速度测量装置:测量驱动轮转速与机器人运行速度;
- 数据采集与分析系统:同步采集传感器信号与运动数据,进行综合处理;
- 秒表与电子计时器:用于各类时间参数的辅助测量;
- 坡道试验装置与可变地面试验平台:模拟坡度、沟坎及不同摩擦系数地面条件;
- 标定板与测量工装:用于测试前传感系统与测量系统的校准标定。
所有计量器具均需经过定期校准并在有效期内使用,测试前还会对关键测量系统进行现场核查,确保测试数据具备可追溯性。
应用领域
移动机器人避障性能测试的应用领域十分广泛,随着机器人产业化进程加快,各行业对避障性能第三方验证的需求持续增长,主要应用领域包括:
- 工业制造领域:车间物料搬运AGV、AMR的出厂检验与产线验收测试;
- 仓储物流领域:智能仓储、分拨中心用移动机器人的安全性能评估;
- 商业服务领域:商场、酒店、餐厅、医院等场所服务机器人的性能验证;
- 医疗康养领域:消毒机器人、送药机器人、陪护机器人的安全评估;
- 安防电力领域:变电站、化工厂、园区巡检机器人的作业能力测试;
- 家庭消费领域:扫地机器人、割草机器人等家用产品的质量验证;
- 农业领域:植保机器人、采摘机器人在复杂田间环境下的避障考核;
- 科研与教育领域:科研院所、高校机器人研发过程中的性能对标与优化验证;
- 政府采购与招投标:机器人项目招标中的第三方性能验证与技术评审依据。
通过专业、规范的避障性能测试,企业不仅能够证明产品符合安全与性能要求,还可以依据测试发现的问题改进算法与结构设计,从而在市场竞争中建立质量信誉优势。
常见问题
问题一:移动机器人避障性能测试的检测周期是多久?
移动机器人避障性能测试的检测周期一般为7-15个工作日。具体周期会受到多种因素的影响,包括检测项目的数量与复杂程度、送检样品的数量、样机测试前的调试与标定状态、测试场地与设备的排期情况等。如果测试项目较多、工况复杂,涉及动态障碍物、特殊材质识别或环境适应性等专项试验,周期可能会相应延长;若客户因项目验收、投标等时间节点需要加急处理,也可与检测机构沟通安排加急测试方案,在保证测试质量的前提下尽量压缩周期。建议委托方在送检前提前沟通测试需求,以便合理安排计划。
问题二:移动机器人避障性能测试的检测价格是多少?
移动机器人避障性能测试的费用并没有统一固定的标准,实际价格需要根据具体的测试方案来确定。影响检测价格的主要因素包括:所选择的检测项目数量与类型、采用的测试方法与判定标准、送检样品的数量与规格、测试所需要的场地与仪器设备资源、测试的复杂程度以及客户对检测周期的要求等。一般来说,测试项目越多、工况越复杂、样品数量越大,所需投入的测试资源越多,费用也会相应变化。为了获得准确的报价,建议您直接与我们的技术顾问联系,说明产品类型与测试需求,我们将根据实际情况为您定制测试方案并提供详细报价。
问题三:移动机器人避障性能测试需要什么资质?
我们旗下拥有CMA和CNAS资质,检测能力覆盖机器人及相关产品的多项性能与安全测试领域,可以为移动机器人避障性能测试提供规范、专业的技术服务。依托完善的能力范围,我们能够依据国家标准、行业标准以及国际标准开展测试评价;同时,我们拥有一支经验丰富的专业技术团队,团队成员熟悉各类移动机器人的结构原理与测试要点,配备有激光测量、运动捕捉、高速摄像等先进的仪器设备,并建立了完善的质量管理体系,能够确保测试过程的规范性与测试结果的准确性、公正性,为客户的研发验证、质量提升与市场活动提供有力的技术支持。
问题四:移动机器人避障性能测试依据哪些标准进行?
移动机器人避障性能测试可依据的标准包括国际标准、国家标准、行业标准和团体标准等多个层级,例如ISO 13482、GB/T 36530、GB/T 38124等机器人安全与性能相关标准,以及针对AGV、AMR等特定产品的专项技术规范。不同类型的产品适用的标准有所不同,测试时会结合产品的应用场景、客户委托要求及双方确认的技术协议来选择合适的标准依据。若企业有自定的内控标准或产品宣称指标,也可以按照企业标准开展对标测试。
问题五:送检移动机器人避障性能测试前需要准备哪些资料?
送检前建议准备以下资料:产品的技术规格书或说明书,包括外形尺寸、重量、最大速度、导航方式、传感器配置等参数;产品的操作说明或遥控控制方式,便于测试人员操作样机;企业标准或产品宣称的性能指标,作为测试判定的参考依据;如有特殊测试需求,还应提供书面的测试项目委托单。同时,样机应保证电量充足、功能正常、传感系统已完成标定,并随附充电器等必要附件,以确保测试顺利进行。
问题六:如果移动机器人在测试中出现避障失败怎么办?
在移动机器人避障性能测试过程中,如果出现未能及时识别障碍物、制动距离超标或绕行失败等情况,检测人员会详细记录失败工况的具体条件,如障碍物材质、尺寸、机器人速度、环境光照等,并通过高速影像与数据分析定位问题原因。委托方可依据测试反馈对感知算法、传感器布置或安全策略进行改进,改进完成后可申请对相关项目进行复测,直至产品达到预定的性能要求。这种“测试—改进—复测”的闭环方式也是产品研发迭代中非常有效的质量提升手段。
问题七:移动机器人避障性能测试对测试环境有什么要求?
移动机器人避障性能测试通常需要在专门的试验场地进行,场地面积应满足机器人以规定速度行驶并进行避障机动的空间需求,地面应平整且摩擦特性符合测试方案要求。测试环境的光照条件需要可控,以便开展正常光照、强光及暗光等不同工况的验证;对于涉及坡道测试的项目,还需配备相应坡度的试验装置。检测机构会在测试前对场地进行测量与确认,并在测试记录中载明环境条件,确保测试结果真实反映机器人在规定环境下的避障能力,同时保证不同批次测试之间的可比性与可重复性。